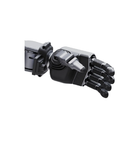
- Berøring i håndflade, fingerpuder, spidser og rødder 94 tryksensorer i 12 arrays dækker håndfladen, hver fingerpude og fingerspids samt roden af fire fingre og registrerer fra 10 g til 2,500 g.
- Tryk i samme datastrøm som leddene Sensorernes tryk og temperatur kommer sammen med ledposition, hastighed, drejningsmoment og IMU-data via USB 2.0 ved 1,000 Hz.
- RGB-kamera medfølger H2-udgaven leveres med et RGB-kamera, der giver et nærbillede af grebet; kameraets model og montering bekræftes i tilbuddet.
- 16 aktive led ud af 20 Fire drevne led i tommelfingeren og tre i hver finger, som alle kan drives baglæns, med ±22° sidebevægelse for de fire fingre.
- 4.5 kg gribelast, 10 N ved fingerspidserne Med en rund genstand på 5 cm bærer hånden 3.5 kg med håndfladen nedad og 4.5 kg med håndfladen mod venstre, og arrayene tåler 20 kg uden at tage skade.
- Udskiftelige fingre, åben software Hver af de fem fingre kan udskiftes for sig, og Unitree åbner hånden, inklusive de taktile algoritmer, for videreudvikling.

Beskrivelse
Unitree Dex5-1P er den taktile udgave af Unitrees fingerfærdige robothånd med fem fingre, her leveret til Unitrees humanoid H2 som én hånd, venstre eller højre, med et RGB-kamera. P'et står for de 94 tryksensorer i 12 arrays: et 2 × 5-array i håndfladen og 2 × 3-arrays på hver fingerpude, hver fingerspids og ved roden af fire fingre, som registrerer fra 10 g til 2,500 g.
På en H2 er den hånden med fem fingre til kontaktintensiv forskning: manipulation i hånden, regulering af glid og kraft samt demonstrationer til imitationslæring, hvor berøring, leddata og et nærbillede fra kameraet optages samtidig. Tryk og sensortemperatur kommer i den samme USB 2.0-strøm ved 1,000 Hz som ledposition, hastighed, drejningsmoment, temperatur, spænding, strøm og IMU-data, og arrayene tåler 20 kg uden at tage skade.
Hånden under sensorerne er Dex5-1: 20 frihedsgrader, heraf 16 aktive, med fire i tommelfingeren og tre i hver finger, kraftstyrede led på kerneløse motorer, der kan drives baglæns, fem fingre, der kan udskiftes hver for sig, 10 N ved fingerspidserne med ±1 mm gentagelsesnøjagtighed og en mindste gribediameter på 10 mm. Med en rund genstand på 5 cm bærer den 3.5 kg med håndfladen nedad og 4.5 kg med håndfladen mod venstre. Den vejer 1,100 g, måler 217.3 × 127.5 × 72.1 mm udstrakt og kører på 24–60 V.
Dex5-1 til H2 er den samme hånd uden tryksensorer, og Dex5-1P venstre hånd til H1 og H1-2 bringer denne taktile hånd til de robotter. Vil du have tre fingre med berøring på H2, kan du se Dex3-1 Tactile; alle andre muligheder finder du blandt vores fingerfærdige robothænder.
Vigtigste egenskaber
- Berøring i håndflade, fingerpuder, spidser og rødder: 94 tryksensorer i 12 arrays dækker håndfladen, hver fingerpude og fingerspids samt roden af fire fingre og registrerer fra 10 g til 2,500 g.
- Tryk i samme datastrøm som leddene: Sensorernes tryk og temperatur kommer sammen med ledposition, hastighed, drejningsmoment og IMU-data via USB 2.0 ved 1,000 Hz.
- RGB-kamera medfølger: H2-udgaven leveres med et RGB-kamera, der giver et nærbillede af grebet; kameraets model og montering bekræftes i tilbuddet.
- 16 aktive led ud af 20: Fire drevne led i tommelfingeren og tre i hver finger, som alle kan drives baglæns, med ±22° sidebevægelse for de fire fingre.
- 4.5 kg gribelast, 10 N ved fingerspidserne: Med en rund genstand på 5 cm bærer hånden 3.5 kg med håndfladen nedad og 4.5 kg med håndfladen mod venstre, og arrayene tåler 20 kg uden at tage skade.
- Udskiftelige fingre, åben software: Hver af de fem fingre kan udskiftes for sig, og Unitree åbner hånden, inklusive de taktile algoritmer, for videreudvikling.
Køb gennem Robotix Market
Enheden indkøbes ny gennem etablerede distributionskanaler og leveres i hele verden med producentgaranti. Teknisk support koordineres med producentens eget servicenetværk. Omfanget af implementeringen, konfigurationen og ansvaret for idriftsættelse aftales som en del af tilbuddet — produktprisen omfatter ikke montering hos dig.
Funktioner
Specifikationer
| Mærke | Unitree Robotics |
|---|---|
| Model | Dex5-1P (taktil) |
| Kompatibel robot | Unitree H2 (udgaven til H2) |
| Side | Venstre eller højre, én hånd pr. enhed, vælges ved bestilling |
| Fingre | 5, hver kan udskiftes for sig |
| Frihedsgrader | 20 (16 aktive, 4 passive) |
| Aktive led | Tommelfinger 4; pege-, lang-, ring- og lillefinger 3 hver |
| Transmission | 12 kraftstyrede mikrokompositled med transmission, 4 kraftstyrede mikroled med tandhjulstransmission |
| Motorer | Kerneløse motorer (hollow-cup) med højpræcisionsencodere; led, der kan drives baglæns |
| Tommelfingerleddenes bevægelsesområde | Led 0: −33.5° til 39°; led 1: 0–100°; led 2: 0–110°; led 3: 0–92° |
| Fingerleddenes bevægelsesområde | Knoled 0: −22° til 22°; knoled 1: 0–90°; knoled 2: 0–95°; knoled 3: 0–81° (koblet med led 2) |
| Sidebevægelse for de fire fingre | ±22° |
| Vægt | 1,100 g |
| Mål (udstrakt) | 217.3 × 127.5 × 72.1 mm |
| Kraft ved fingerspidsen | 10 N |
| Gentagen positioneringsnøjagtighed ved fingerspidsen | ±1 mm |
| Min. gribediameter | 10 mm |
| Gribelast, håndflade nedad | Op til 3.5 kg (rund, hård genstand på 5 cm, stuetemperatur) |
| Gribelast, håndflade mod venstre | Op til 4.5 kg (rund, hård genstand på 5 cm, stuetemperatur) |
| Tryksensorer | 94 i 12 arrays |
| Arrayernes placering | Håndflade 2 × 5; hver fingerpude 2 × 3 (× 5); hver fingerspids 2 × 3 (× 5); hver fingerrod 2 × 3 (× 4) |
| Måleområde for tryk | 10 g – 2,500 g |
| Maks. belastning uden skade | 20 kg |
| Feedback | Ledtilstand, position, hastighed, drejningsmoment og temperatur; spænding og strøm; sensortryk og -temperatur; IMU-data |
| Kamera | RGB-kamera medfølger; model og montering bekræftes i tilbuddet |
| Kommunikationsinterface | USB 2.0 |
| Kommunikationsfrekvens | 1,000 Hz |
| Styrekommandoer | Ledtilstand, position, hastighed, drejningsmoment, stivhed og dæmpning |
| Driftsspænding | 24–60 V |
| Strøm (ved 58 V) | 0.2 A i hvile, maks. 4 A |
| Driftstemperatur | −20 til 60 °C |
| Software | Åben for videreudvikling |
Brancher
Ofte stillede spørgsmål
Den taktile fingerfærdige robothånd Unitree Dex5-1P til H2 koster 130.500 kr på dit marked.
94 tryksensorer i 12 arrays: et 2 × 5-array i håndfladen og 2 × 3-arrays på hver fingerpude, hver fingerspids og ved roden af fire fingre. De registrerer fra 10 g til 2,500 g og tåler 20 kg uden at tage skade.
Dex5-1P tilføjer de 94 tryksensorer, melder deres tryk og temperatur sammen med leddataene og leveres med et RGB-kamera. Led, vægt, gribelast og interface er de samme.
Den vejer 1,100 g. Med en rund, hård genstand på 5 cm bærer den op til 3.5 kg med håndfladen nedad og 4.5 kg med håndfladen mod venstre, og hver fingerspids trykker med 10 N.
Via USB 2.0 ved 1,000 Hz på en forsyning på 24–60 V, hvor den sender led-, tryk-, temperatur- og IMU-data. Montering, kabelføring og kameraets placering på din H2 bekræftes i tilbuddet.
Hver enhed er én hånd, venstre eller højre, som du vælger ved bestilling, så en H2 med to hænder skal have én af hver. En separat Dex5-1P venstre hånd er lavet til H1 og H1-2.
Unitree Dex5-1P taktil fingerfærdig robothånd til H2
- Normalpris
- 130.500,00 kr
- Tilbudspris
Senest sete
Du har ikke set nogen produkter endnu.