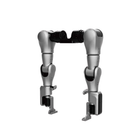
- 10 kg pr. arm Hver arm med syv akser bærer en last på 10 kg, den højeste i Ti5's toarmede serie.
- Fjorten akser med harmonisk gear Én ledmotor pr. frihedsgrad, hver med harmonisk gear og 18-bit ledencoder.
- 411 N·m i det stærkeste led Det maksimale moment for et enkelt led er 411 N·m for den stærkeste akse, ikke en ensartet værdi for hele kæden.
- 2,013 mm armspænd, 32 kg brutto Den største rækkevidde og den tungeste konstruktion af de tre toarmede modeller ved en maksimal armomkreds på 160 mm.
- Styring via CAN eller EtherCAT Ledaktuatorerne kører på CAN eller EtherCAT, hænderne på RS-485 eller CAN, med en valgfri Ethernet-grænseflade til værten.
- Valgfri sensorer, beregning og strøm To seksdimensionelle kraftsensorer, to RealSense D405-dybdekameraer på håndleddene, en Jetson Orin Nano 8G, der kan opgraderes til et AGX Orin 64G-kit, og et 48 V 10 Ah-batteri med en nominel driftstid på tre timer kan konfigureres.
- URDF-model før levering Et URDF-strukturdokument i standardformat udleveres efter kontraktunderskrivelse og før levering af maskinen, så simulering og bevægelsesplanlægning kan starte tidligt.


Beskrivelse
Ti5 A10-1 er en tohåndet overkrop: to arme med syv akser samlet i én enhed med fjorten akser, dimensioneret til 10 kg last pr. arm, med et armspænd på 2,013 mm fra spids til spids og en bruttovægt på 32 kg. Den er bygget til at blive integreret, ikke bare tændt — et armpar, som et team monterer på sin egen torso, base eller testopstilling.
Hver frihedsgrad har sin egen ledmotor, fjorten i alt, og hver af dem er bygget op om et harmonisk gear og en 18-bit ledencoder. Det maksimale moment for et enkelt led er 411 N·m, hvilket beskriver den stærkeste akse i kæden og ikke en ensartet værdi for alle fjorten. Leddene styres via CAN eller EtherCAT, hænderne via RS-485 eller CAN, og en Ethernet-værtsgrænseflade fås som tilvalg.
I Ti5's toarmede familie er A10-1 den tunge model. Hvor A3-0 bærer 3 kg pr. arm og A5-1 bærer 5 kg, bærer A10-1 10 kg med det største armspænd og den tykkeste armsektion af de tre ved en maksimal armomkreds på 160 mm. Standard-endeeffektorerne er en universel kugleklemme og en krogklemme; muligheden for en fingerfærdig robothånd, som tilbydes på de lettere modeller, indgår ikke i konfigurationslisten for denne model.
Resten af platformen er modulær. To seksdimensionelle kraftsensorer, to Intel RealSense D405-dybdekameraer på håndleddene, en Jetson Orin Nano 8G-computer, der kan opgraderes til et AGX Orin 64G-udviklingskit, og et 48 V 10 Ah-batteri med en nominel driftstid på tre timer er alle konfigurerbare tilvalg. En forskningsgruppe kan altså starte med armene alene under sin egen styring og tilføje sensorer senere. Et URDF-strukturdokument udleveres efter kontraktunderskrivelse og før levering af maskinen.
Vigtigste egenskaber
- 10 kg pr. arm: Hver arm med syv akser bærer en last på 10 kg, den højeste i Ti5's toarmede serie.
- Fjorten akser med harmonisk gear: Én ledmotor pr. frihedsgrad, hver med harmonisk gear og 18-bit ledencoder.
- 411 N·m i det stærkeste led: Det maksimale moment for et enkelt led er 411 N·m for den stærkeste akse, ikke en ensartet værdi for hele kæden.
- 2,013 mm armspænd, 32 kg brutto: Den største rækkevidde og den tungeste konstruktion af de tre toarmede modeller ved en maksimal armomkreds på 160 mm.
- Styring via CAN eller EtherCAT: Ledaktuatorerne kører på CAN eller EtherCAT, hænderne på RS-485 eller CAN, med en valgfri Ethernet-grænseflade til værten.
- Valgfri sensorer, beregning og strøm: To seksdimensionelle kraftsensorer, to RealSense D405-dybdekameraer på håndleddene, en Jetson Orin Nano 8G, der kan opgraderes til et AGX Orin 64G-kit, og et 48 V 10 Ah-batteri med en nominel driftstid på tre timer kan konfigureres.
- URDF-model før levering: Et URDF-strukturdokument i standardformat udleveres efter kontraktunderskrivelse og før levering af maskinen, så simulering og bevægelsesplanlægning kan starte tidligt.
Denne model sælges på tilbudsbasis. Konfiguration, tilbehør, integrationsomfang og leveringsplan påvirker alle den endelige pris, så prisen bekræftes for hvert enkelt projekt i stedet for at stå på listen.
Køb gennem Robotix Market
Systemet indkøbes nyt gennem etablerede distributionskanaler og leveres i hele verden med producentgaranti. Teknisk support koordineres med producentens eget servicenetværk. Omfanget af implementeringen, konfiguration og ansvaret for idriftsættelse aftales som en del af tilbuddet — produktprisen omfatter ikke installation hos dig.
Funktioner
Specifikationer
| Mærke | Ti5 Robotics |
|---|---|
| Model | Ti5-A10-1 toarmet standardprodukt |
| Produkttype | Toarmet manipulationsplatform med fjorten akser |
| Frihedsgrader i alt | 14 |
| Frihedsgrader pr. arm | 7 |
| Nyttelast pr. arm | 10 kg |
| Armspænd | 2,013 mm |
| Maksimal armomkreds | 160 mm |
| Bruttovægt | 32 kg |
| Strukturel opbygning | Interne strukturkomponenter |
| Ledmotorer | 14 |
| Maksimalt ledmoment | 411 N·m (stærkeste enkeltled) |
| Ledgear | Harmonisk gear |
| Opløsning af ledencoder | 18 bit |
| Grænseflade til ledaktuatorer | CAN / EtherCAT |
| Kommunikationsprotokoller | Led CAN eller EtherCAT; hånd RS-485 eller CAN |
| Værtsgrænseflade | Ethernet (tilvalg) |
| Standard-endeeffektorer | Universel kugleklemme / krogklemme |
| Kraftmåling (tilvalg) | To seksdimensionelle kraftsensorer, model M3552D1 med M8123B2.232-grænseflade |
| Vision (tilvalg) | To Intel RealSense D405-dybdekameraer på håndleddene |
| Beregning (tilvalg) | Jetson Orin Nano 8G, kan opgraderes til Jetson AGX Orin 64G Developer Kit |
| Batteri (tilvalg) | 48 V 10 Ah, nominel batteritid 3 timer |
| Strukturmaterialer | Aluminiumslegering, rustfrit stål |
| Skalmaterialer | Aluminiumslegering, ABS med glasfiber, gummi |
| Dokumentation | URDF-strukturdokument i standardformat, udleveres efter kontraktunderskrivelse og før levering af maskinen |
| Fingerfærdig hånd som tilvalg | Bekræftes i tilbuddet |
| Pris | Kun efter tilbud |
Brancher
Ofte stillede spørgsmål
Fjorten i alt, syv pr. arm, drevet af fjorten ledmotorer med harmoniske gear og 18-bit ledencodere.
På nyttelast og størrelse. A10-1 bærer 10 kg pr. arm mod 5 kg på A5-1 og 3 kg på A3-0, med et armspænd på 2,013 mm, en maksimal armomkreds på 160 mm og en bruttovægt på 32 kg. Standard-endeeffektorerne er kugle- og krogklemmer i stedet for den fingerfærdige robothånd, der tilbydes til de lettere modeller.
Ledaktuatorerne kommunikerer via CAN eller EtherCAT og hænderne via RS-485 eller CAN. En Ethernet-grænseflade til værtscontrolleren fås som tilvalg.
Nej. De to seksdimensionelle kraftsensorer, de to Intel RealSense D405-dybdekameraer på håndleddene, Jetson Orin Nano 8G-beregningsmodulet med opgraderingsmulighed til AGX Orin 64G og 48 V 10 Ah-batteriet er alle konfigurerbare tilvalg, som du skal angive ved bestillingen.
Ja. Et URDF-strukturdokument i standardformat udleveres efter kontraktunderskrivelse og før levering af maskinen, og det er netop, hvad værktøjer til simulering og bevægelsesplanlægning har brug for.
Systemet sælges på tilbudsbasis: konfiguration, antal og levering bekræftes for hvert projekt, og prisen fastsættes i tilbuddet.
Senest sete
Du har ikke set nogen produkter endnu.