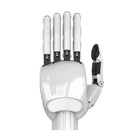
- Fingeraktivering med leddelt mekanisme Mekanisk koblede stangforbindelser giver robust fingerbevægelse med lavt vedligeholdelsesbehov uden de krav til kabelstramning, som senetrukne konstruktioner stiller, hvilket forbedrer den langsigtede gentagelighed.
- 10 aktive + 10 passive DoF Hybrid aktuering giver i alt 20 frihedsgrader og kombinerer styret aktuering med passiv tilpasningsevne, så fingrene tilpasser sig objekters forskellige geometri under greb.
- Forbindelse via EtherCAT eller CAN-bus Industrielle feltbusmuligheder understøtter integration af realtidsstyring i avancerede robotsystemer sammen med CAN-baserede arbejdsgange til fejlfinding og udvikling.
- ROS 1/ROS 2 SDK med GUI-værktøjer Det offentliggjorte ROS SDK omfatter ledstyring via GUI, bevægelsesoptagelse og værktøjer til afspilning, hvilket forkorter integrations- og udviklingstiden for forskningsteams.
- Valgmuligheder med kraftsensorik og taktilt array Valgfrie multisensorkonfigurationer, herunder kraftmåling og taktile arrays, understøtter kontaktintensiv manipulation, glidningsdetektion og dataindsamling til imitationslæring.
- ±0.20 mm positioneringsnøjagtighed En ramme i aluminiumslegering og præcis kinematik i stangforbindelserne giver gentagelig positionering på ±0.20 mm til montage, indsætning og opgaver med værktøjsinteraktion.

Beskrivelse
Linkerbot Linker Hand L10 er en højtydende fingerfærdig robothånd bygget op omkring et aktueringsdesign med stangstruktur, der kobler ledbevægelserne via mekanisk forbundne stænger i stedet for udelukkende seneføring. Denne tilgang forbedrer den mekaniske robusthed og mindsker det justeringsbehov, der følger med kabelstramning, og muliggør stadig de bevægelser i flere fingerled, der kræves til forskellige grebsstillinger. Med 10 aktive og 10 passive frihedsgrader kombinerer L10 direkte aktuerede led med passivt eftergivende elementer, der tilpasser sig objektets form under kontakt – så forskere og integratorer får en hånd, der håndterer varierende geometri uden behov for eksplicitte kommandoer til hvert led ved hver kontakt.
L10 vejer ca. 750 g i en ramme af aluminiumslegering, understøtter en nyttelast på op til 5 kg og opnår en gentagelsesnøjagtighed på ±0.20 mm. Der er angivet en knibekraft på 12 N til præcisionsgreb. Konfigurationer med flere sensorer kan omfatte kraftmåling og taktile arrays til kontaktintensiv manipulation, med valgfri opgraderinger til perception i stil med elektronisk hud. EtherCAT- eller CAN-bus-forbindelse og driverunderstøttelse til ROS 1/ROS 2 muliggør integration i avancerede manipulationsstakke, og LinkerHand ROS SDK indeholder GUI-baseret ledstyring samt værktøjer til optagelse og afspilning af bevægelser til udviklings- og valideringsforløb.
Funktioner
Specifikationer
| Mærke | Linkerbot |
|---|---|
| Model | Linker Hand L10 |
| Frihedsgrader | 10 aktive + 10 passive DoF |
| Masse | ~750 g |
| Rammemateriale | Aluminiumslegering |
| Nyttelast | Op til 5 kg |
| Gentagen positioneringsnøjagtighed | ±0.20 mm |
| Knibekraft | 12 N |
| Transmission | Forbindelsesledsstruktur |
| Styringsgrænseflade | EtherCAT eller CAN-bus |
| Softwareintegration | ROS 1 / ROS 2 (LinkerHand SDK) |
| Sensormuligheder | Kraftregistrering, taktilt array, valgfri perception via elektronisk hud |
Brancher
Ofte stillede spørgsmål
Linkerbot Linker Hand L10 Standard koster 37.100 kr på dit marked. Ved større ordrer eller projektordrer kan du kontakte os for et erhvervstilbud.
L10 bruges som fingerfærdig endeeffektor til manipulationsforskning, integration i humanoide robotter og mobile manipulatorer samt let industriel automatisering. Den håndterer opgaver, der kræver forskellige gribestillinger, omplacering i hånden og interaktion med værktøj på genstande med varierende geometri.
Dens konstruktion med stangled giver robust aktuering med 10 aktive + 10 passive DoF, ±0.20 mm gentagelsesnøjagtighed og op til 5 kg nyttelast med valgfri kraft- og taktil sensorik samt fuld ROS 1/ROS 2 SDK-understøttelse for hurtig integration i manipulationsstakke.
Den egner sig til forskningslaboratorier inden for robotteknologi og embodied AI, produktions- og montagemiljøer, der kræver fleksible greb, og udviklingsprogrammer for humanoide robotter, hvor der er brug for en antropomorf hånd med mange frihedsgrader.
Ja, Robotix Market sender Linkerbot Linker Hand L10 til hele verden. Produktet er omfattet af producentens garanti, som den ydes af Linkerbot.
Du kan anmode om et tilbud via Robotix Markets hjemmeside. Vores team bekræfter aktuel tilgængelighed, muligheder for sensorkonfiguration, valg af grænseflader og leveringskrav, før din ordre færdiggøres.
Senest sete
Du har ikke set nogen produkter endnu.