- To arme med 7 frihedsgrader Syv frihedsgrader i hver arm giver den rækkevidde og orientering, som udstyr og arbejdsflader kræver.
- Fire styrbare hjul Basen kører mellem stationerne på styrbare hjul i stedet for at gå, så det tekniske budget bliver i overkroppen.
- Sammenklappelig underkrop Underkroppen klapper sammen og udvider udvalget af arbejdsstillinger til lave og højtliggende opgaver.
- Helkropsstyring ved 100 Hz En controller trænet med reinforcement learning i simulering omsætter mål i opgaverummet til ledmål og hjulhastigheder hundrede gange i sekundet.
- Workflow-orkestrator Et vision-sprog-lag afgør den næste aktivitet og fører en teksthukommelse over observationer som maskintilstand og antal emner.
- Genopretning efter fejl At gentage et greb, rette en afbrudt handling og reagere på en tabt genstand indgår i afviklingen af et langt workflow.
- Læring fra menneskelig video En Unified Robot Representation beskriver bevægelse som positurer i opgaverummet, så menneskelige optagelser fortræner en policy, som robotdemonstrationer derefter tilpasser.

Beskrivelse
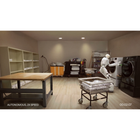
Taku er Dyna Robotics' semihumanoide robot på hjul, præsenteret som hardwaren til virksomhedens fysiske agent Dyna-2.1. To arme med hver syv frihedsgrader sidder på en menneskeformet overkrop over en base med fire styrbare hjul, og en sammenklappelig underkrop udvider udvalget af arbejdsstillinger til lave og højtliggende opgaver. Kroppen er dimensioneret til at ligne et gennemsnitligt menneske, og det er netop det, der gør menneskelige håndleds-, albue- og brystbevægelser brugbare som træningsmateriale.
De to navne betegner forskellige ting, og det er en god idé at holde dem adskilt, når et system specificeres: Taku er robotten, Dyna-2.1 er agenten, der styrer den. Agenten er delt i tre lag. En helkropscontroller, trænet med reinforcement learning i simulering, omsætter mål i opgaverummet til ledmål og hjulhastigheder ved 100 Hz. En Dyna-2-handlingspolicy genererer banerne til fysiske færdigheder. En workflow-orkestrator baseret på vision og sprog kører med en langsommere takt og afgør, hvad der skal ske derefter.
Den opdeling er grunden til, at Takus demonstrationsworkflow er et helt erhvervsvaskeri og ikke et enkelt trick. Taku arbejder mellem vaskemaskiner, tørretumblere, et foldebord og opbevaringsreoler, og fordi maskinerne bliver færdige på forskellige tidspunkter, må foldningen nogle gange holde pause, mens en anden station betjenes. Orkestratoren følger fremdriften med en teksthukommelse over det, den har observeret, for eksempel maskinernes tilstand og antallet af foldede håndklæder, så den kan vælge den næste aktivitet, selv når oplysningen ikke længere er foran kameraet. Genopretning efter fejl behandles som et krav: at gentage et greb, rette en afbrudt handling og reagere på en tabt genstand.
Træningen bruger en Unified Robot Representation, der beskriver bevægelse som positurer i opgaverummet, som menneskelige optagelser og robotdemonstrationer har til fælles, så menneskelig video kan fortræne en policy, som robotspecifikke data derefter tilpasser denne krop. Mål, masse, nyttelast, rækkevidde, kørehastighed og driftstid bekræftes før en ordre. Hvilke procedurer der understøttes, hvordan ydeevnen måles, og hvilket opsyn der forventes, er spørgsmål, du med fordel kan få på skrift.
Vigtigste egenskaber
- To arme med 7 frihedsgrader: Syv frihedsgrader i hver arm giver den rækkevidde og orientering, som udstyr og arbejdsflader kræver.
- Fire styrbare hjul: Basen kører mellem stationerne på styrbare hjul i stedet for at gå, så det tekniske budget bliver i overkroppen.
- Sammenklappelig underkrop: Underkroppen klapper sammen og udvider udvalget af arbejdsstillinger til lave og højtliggende opgaver.
- Helkropsstyring ved 100 Hz: En controller trænet med reinforcement learning i simulering omsætter mål i opgaverummet til ledmål og hjulhastigheder hundrede gange i sekundet.
- Workflow-orkestrator: Et vision-sprog-lag afgør den næste aktivitet og fører en teksthukommelse over observationer som maskintilstand og antal emner.
- Genopretning efter fejl: At gentage et greb, rette en afbrudt handling og reagere på en tabt genstand indgår i afviklingen af et langt workflow.
- Læring fra menneskelig video: En Unified Robot Representation beskriver bevægelse som positurer i opgaverummet, så menneskelige optagelser fortræner en policy, som robotdemonstrationer derefter tilpasser.
Denne model sælges på tilbudsbasis. Konfiguration, tilbehør, integrationens omfang og leveringsplanen påvirker alle den endelige pris, så prisen bekræftes for hvert enkelt projekt i stedet for at stå på listen.
Køb gennem Robotix Market
Enheden indkøbes ny gennem etablerede distributionskanaler og leveres i hele verden med producentgaranti. Teknisk support koordineres med producentens eget servicenetværk. Omfanget af implementeringen, konfiguration og ansvaret for idriftsættelse aftales som en del af tilbuddet — produktprisen omfatter ikke montering hos dig.
Funktioner
Specifikationer
| Mærke | DYNA |
|---|---|
| Producent | Dyna Robotics |
| Model | Taku |
| Produkttype | Semihumanoid robot på hjul til mobil manipulation |
| Arme | To arme med hver 7 frihedsgrader |
| Base | Fire styrbare hjul |
| Underkrop | Sammenklappelig, til lave og højtliggende arbejdsstillinger |
| Armaktuatorer | Planetaktuatorer med lav udveksling |
| Agent | Dyna-2.1, bestående af helkropscontroller, Dyna-2-handlingspolicy og workflow-orkestrator baseret på vision og sprog |
| Styrefrekvens | Helkropscontroller ved 100 Hz |
| Træning af controller | Reinforcement learning i simulering |
| Bevægelsesrepræsentation | Unified Robot Representation i positurer i opgaverummet |
| Demonstreret workflow | Erhvervsvaskeri med vaskemaskiner, tørretumblere, foldebord og opbevaring |
| Højde og masse | Bekræftes i tilbuddet |
| Nyttelast | Bekræftes i tilbuddet |
| Rækkevidde | Bekræftes i tilbuddet |
| Kørehastighed | Bekræftes i tilbuddet |
| Batteritid | Bekræftes i tilbuddet |
Brancher
Ofte stillede spørgsmål
Taku er robottens hardware. Dyna-2.1 er den fysiske agent, der kører på den, opbygget af en helkropscontroller, Dyna-2-handlingspolicyen og en workflow-orkestrator baseret på vision og sprog.
Nej. Den bevæger sig på fire styrbare hjul. Den sammenklappelige underkrop ændrer arbejdsstillingen, men den er ikke en tobenet gangplatform.
Orkestratoren følger fremdriften og vælger den næste aktivitet ud fra en teksthukommelse over observationer som maskintilstand og antal emner, så den kan handle på oplysninger, der ikke længere er synlige.
Genopretning er en del af designet: at gentage et greb, rette en afbrudt handling og reagere på en tabt genstand. Det er en evne, der er demonstreret inden for bestemte opgaver, ikke ubegrænset autonomi.
Mål, nyttelast og driftstid bekræftes før en ordre.
Den sælges på tilbudsbasis. Konfiguration, antal og levering bekræftes for hvert enkelt projekt.
Senest sete
Du har ikke set nogen produkter endnu.