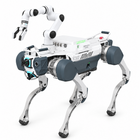
- Seksakset arm med 5 kg nominel last Den har seks frihedsgrader, en arbejdsradius på 638.5 mm og en gentagelsesnøjagtighed på ±0.05 mm.
- Seksakset kraftsensor Kraft og drejningsmoment måles op til 200 N og 7 Nm med en nøjagtighed bedre end 0.1 % af fuld skala.
- Elektrisk griber med kraftregulering Griberen åbner op til 70 mm og griber med 0 til 20 N, reguleret til ±1 N.
- Dybdekamera til arbejdsområdet Binokulært struktureret lys måler dybden fra 0.25 m til 2.5 m i et synsfelt på 87° × 58°.
- Flere måder at programmere på Armen tager imod håndføring, en teach pendant, API eller JSON-kommandoer over Wi-Fi, Ethernet, USB-seriel eller RS485.
- Strøm og styring via X30 Robotten leverer strøm og styring, og X30's controller viser kamerabilledet og fører armen.
- IP54-arm i aluminiumslegering Armens krop har kapslingsklasse IP54 og trækker højst 200 W, typisk ikke mere end 100 W.


Beskrivelse
Dette kit monterer en RealMan RML63-6F-V-robotarm på den firbenede robot Deep Robotics X30, så en gående inspektionsplatform også kan nå, gribe og håndtere genstande. Det er tilbehør, ikke en robot: X30 på billederne købes separat. Kittet kombinerer den seksaksede arm og dens seksaksede kraftsensor med en elektrisk griber og et dybdekamera. På X30 leverer robotten armens strøm og styring, og X30's controller viser kamerabilledet og fører armen.
Armen har seks frihedsgrader, en nominel last på 5 kg og en arbejdsradius på 638.5 mm med en gentagelsesnøjagtighed på ±0.05 mm. Kraftsensoren måler op til 200 N og 7 Nm med en nøjagtighed bedre end 0.1 % af fuld skala, til opgaver, der skal reagere på kontakt. Armen vejer 7.3 kg, er bygget af aluminiumslegering omkring en integreret controller, og dens krop har kapslingsklasse IP54. Den kører på DC 20–30 V (24 V nominelt) og trækker højst 200 W, typisk ikke mere end 100 W.
Griberen åbner op til 70 mm og lukker med 0 til 20 N, reguleret til ±1 N i trin på 0.5 N, med op til 70 mm/s og en gentagelsesnøjagtighed på ±0.5 mm; den vejer 231 g og styres via RS485. Dybdekameraet bruger binokulært struktureret lys med et synsfelt på 87° × 58° og måler fra 0.25 m til 2.5 m med en relativ nøjagtighed under 2 % ved 2 m.
Armen programmeres ved håndføring (drag-to-teach), med en teach pendant, via API eller JSON-kommandoer over Wi-Fi, Ethernet, USB-seriel eller RS485. Blandt nyttelasterne til X30 er dette den til manipulation; de andre registrerer, belyser, sender meddelelser eller sprøjter. Montering, softwareintegration og den opgave, du har i tankerne, bekræftes i tilbuddet.
Vigtigste egenskaber
- Seksakset arm med 5 kg nominel last: Den har seks frihedsgrader, en arbejdsradius på 638.5 mm og en gentagelsesnøjagtighed på ±0.05 mm.
- Seksakset kraftsensor: Kraft og drejningsmoment måles op til 200 N og 7 Nm med en nøjagtighed bedre end 0.1 % af fuld skala.
- Elektrisk griber med kraftregulering: Griberen åbner op til 70 mm og griber med 0 til 20 N, reguleret til ±1 N.
- Dybdekamera til arbejdsområdet: Binokulært struktureret lys måler dybden fra 0.25 m til 2.5 m i et synsfelt på 87° × 58°.
- Flere måder at programmere på: Armen tager imod håndføring, en teach pendant, API eller JSON-kommandoer over Wi-Fi, Ethernet, USB-seriel eller RS485.
- Strøm og styring via X30: Robotten leverer strøm og styring, og X30's controller viser kamerabilledet og fører armen.
- IP54-arm i aluminiumslegering: Armens krop har kapslingsklasse IP54 og trækker højst 200 W, typisk ikke mere end 100 W.
Køb gennem Robotix Market
Enheden indkøbes ny gennem etablerede distributionskanaler og leveres i hele verden med fuld producentgaranti. Teknisk support koordineres med producentens eget servicenetværk. Omfanget af implementeringen, konfiguration og ansvaret for idriftsættelse aftales som en del af tilbuddet – produktprisen omfatter ikke installation hos dig.
Funktioner
Specifikationer
| Mærke | RealMan |
|---|---|
| Model | RML63-6F-V |
| Produkttype | Robotarmkit med kraftsensor, griber og dybdekamera (tilbehør som nyttelast) |
| Kompatibel med | Firbenet robot Deep Robotics X30 (robot medfølger ikke) |
| Integration | Robot: strøm og styring; controller: billede og styring |
| Arm | frihedsgrader: 6 |
| Arm | nominel last: 5 kg |
| Arm | vægt: 7.3 kg |
| Arm | gentagelsesnøjagtighed: ±0.05 mm |
| Arm | arbejdsradius: 638.5 mm |
| Arm | seksakset kraftområde: 200 N / 7 Nm |
| Arm | kraftnøjagtighed: Bedre end 0.1 % FS |
| Arm | forsyningsspænding: DC 20–30 V, nominelt DC 24 V |
| Arm | effektforbrug: Maks. 200 W; typisk 100 W eller mindre |
| Arm | kapslingsklasse: IP54 (armens krop) |
| Arm | materiale: Aluminiumslegering |
| Arm | controller: Integreret |
| Arm | kommunikation: Wi-Fi, Ethernet-port, USB-seriel port, RS485 |
| Arm | styringsmetoder: Håndføring (drag-to-teach), teach pendant, API, JSON |
| Arm | ledområde J1–J3: J1 ±178°, J2 ±130°, J3 ±135° |
| Arm | ledområde J4–J6: J4 ±178°, J5 ±128°, J6 ±360° |
| Arm | maks. ledhastighed: J1–J2 180°/s; J3–J6 225°/s |
| Dybdekamera | synsfelt: 87° vandret × 58° lodret |
| Dybdekamera | dybdeområde: 0.25–2.5 m |
| Dybdekamera | relativ nøjagtighed: Under 2 % ved 2 m |
| Dybdekamera | princip: Binokulært struktureret lys |
| Dybdekamera | styresystemer: Windows 10, Android 8, Ubuntu 18.04 |
| Dybdekamera | interface: USB Type-C |
| Dybdekamera | effekt: Gennemsnitligt under 2.3 W; maks. under 5.0 W |
| Griber | styreinterface: RS485 |
| Griber | åbning: 70 mm |
| Griber | vægt: 231 g |
| Griber | gribekraft: 0–20 N |
| Griber | nøjagtighed af kraftregulering: ±1 N |
| Griber | kraftopløsning: 0.5 N |
| Griber | gentagelsesnøjagtighed: ±0.5 mm |
| Griber | maks. hastighed: 70 mm/s |
| Griber | driftsspænding: 7–9 V |
| Griber | maks. strøm: 1.5 A |
| Pakkens indhold | Bekræftes i tilbuddet |
Brancher
Ofte stillede spørgsmål
Den firbenede robot Deep Robotics X30. X30 købes separat, og at kittet passer til netop din enhed, bekræftes i tilbuddet.
En seksakset RML63-6F-V-arm med seksakset kraftsensor og integreret controller, en elektrisk griber og et dybdekamera. Det præcise pakkeindhold og monteringsbeslagene bekræftes i tilbuddet.
Den nominelle last er 5 kg med en arbejdsradius på 638.5 mm og en gentagelsesnøjagtighed på ±0.05 mm. Griberen lukker med op til 20 N og åbner op til 70 mm.
Ved håndføring (drag-to-teach), med en teach pendant, via API eller JSON-kommandoer over Wi-Fi, Ethernet, en USB-seriel port eller RS485. På X30 viser robottens controller dybdekameraets billede og styrer armen.
Armen kører på DC 20–30 V, 24 V nominelt, og trækker højst 200 W, typisk ikke mere end 100 W; på X30 leverer robotten strømmen. Griberen kører på 7–9 V, og dybdekameraet bruger i gennemsnit under 2.3 W.
Deep Robotics X30 RealMan RML63-6F-V robotarm + griber koster 158.990 kr på dit marked.
Deep Robotics X30 RealMan RML63-6F-V robotarm + griber
- Normalpris
- 158.990,00 kr
- Tilbudspris
Senest sete
Du har ikke set nogen produkter endnu.